
Base de conocimiento
Conectar un sensor de fuerza/torque XJC a un cobot Fairino
Los pasos para conectar tu sensor de fuerza/torque XJC al extremo del brazo de un cobot Fairino.
Lo que necesitas
- 1 sensor de fuerza XJC
- 1 cobot Fairino
- 1 computadora con conexión ethernet a la caja de control o a la botonera, o bien 1 teach pendant
Cómo configurarlo
Paso 1)
Entra a la WebApp de Fairino escribiendo la IP del robot en el navegador, o hazlo desde el teach pendant.
Paso 2)
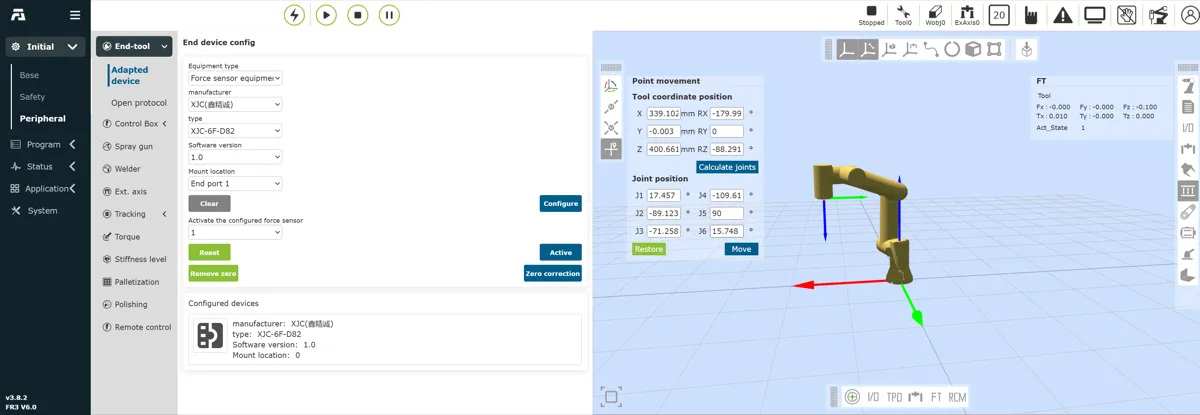
Ve a Initial -> Peripheral -> End-tool -> Adapted device.
De ahí, usa estos valores en las listas desplegables (como se ve en la figura):
Tipo de equipo | Force Sensor Equipment
Fabricante | XJC
Versión de software | 1.0
Punto de montaje | End point 1
Paso 3)
Ahora presiona Configure -> Active -> Set zero.
A veces sale un mensaje de error que dice “Coordinate system of FT not set to tool”.
Para corregirlo, presiona el ícono FT de la parte inferior de la WebApp y elige “tool” como sistema de coordenadas destino. Con eso deberías ver los valores de fuerza en el panel de monitoreo de fuerza/torque, a la derecha de la WebApp (como en la figura de arriba).
Para poner el sensor en cero puedes usar el botón “zero correction” de la pestaña “Adapted device”, o los comandos FT desde tu programa. El detalle de cómo controlar el sensor por código está en la página de documentación de Fairino.
Traducido de la documentación de Fairino. Ante cualquier duda de seguridad, valida contra el manual del equipo y con tu asesor antes de mover el robot.
¿Sigues atorado?
Escríbenos con el número de serie y lo que ya intentaste. Contesta alguien que ha instalado estos equipos.
Pedir soporte →