
Base de conocimiento
Ajustar el nivel de colisión
Sensibilidad de la detección de colisiones del Fairino.
Los brazos robóticos Fairino son cobots, es decir, están hechos para trabajar cerca de personas de forma segura. La pieza clave de eso es la detección de colisiones. Este artículo cubre cómo ajustar el nivel de colisión —el umbral de fuerza a partir del cual el robot considera que chocó— y cómo configurar qué hace el robot cuando eso pasa.
Ajustar el nivel de colisión en la WebApp
En la WebApp del robot, los ajustes de colisión están en la pestaña de articulaciones que se ve en la figura 1.1. La ruta es Initial -> Base -> Joint -> Collision Level.
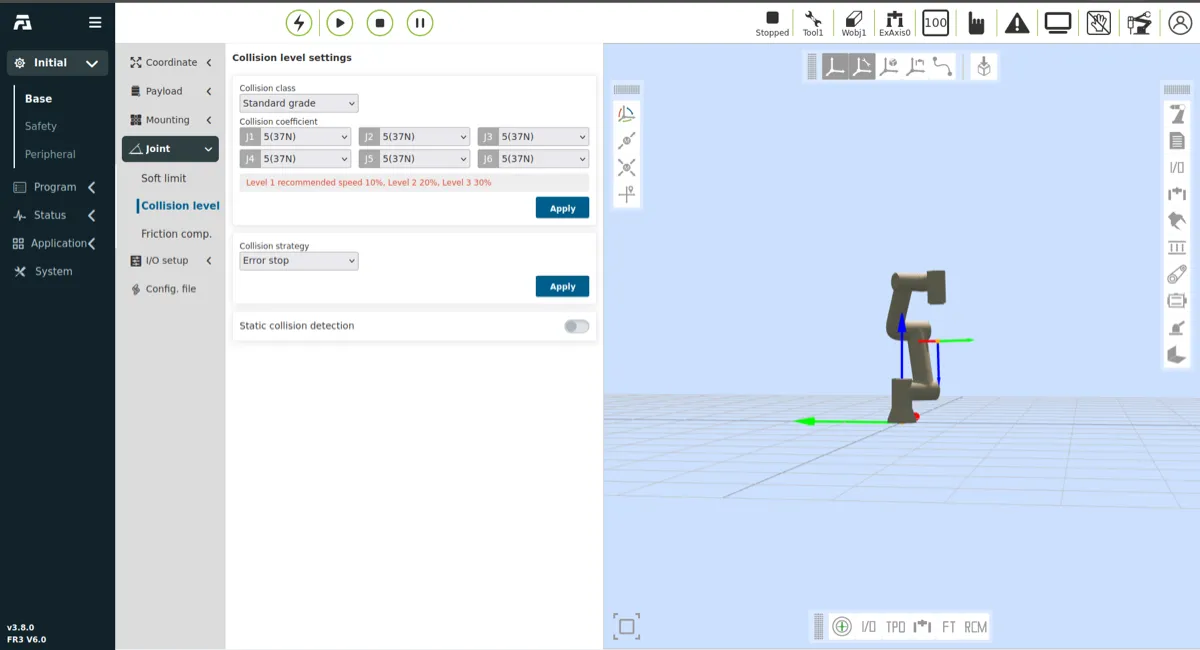
(Figura 1.1)
En esta pantalla hay tres valores configurables: nivel de colisión, estrategia de colisión y detección de colisión estática.
Nivel de colisión
Aquí defines la fuerza total mínima —incluyendo la inercia del robot, la gravedad y la fuerza aplicada al moverse— que debe registrar cada articulación para disparar una detección de colisión. El valor recomendado es 10% de tu velocidad objetivo. Cada modelo de robot tiene valores distintos por nivel, porque cada uno compensa distinto su propia fuerza gravitacional.
Estrategia de colisión
La estrategia le dice al robot qué hacer cuando detecta una colisión. La opción por defecto y el estándar de seguridad de cualquier robot es “Error Stop”: detiene el programa y lanza un error, impidiendo cualquier movimiento posterior. Las otras opciones son pasar a modo de arrastre, pausa por error o ignorar la colisión*.
Detección de colisión estática
La detección estática permite que el robot detecte colisiones incluso cuando no se está moviendo. Sirve para probar con más seguridad el comportamiento y el manejo de las colisiones.
robot.SetAnticollision(0, [j1_cl, j2_cl, j3_cl, j4_cl, j5_cl, j6_cl], 1)- El primer valor le dice al robot qué método usar (0: nivel, 1: porcentaje).
- El segundo es un arreglo con los valores de nivel (1-10) o de porcentaje (0-100).
- El tercero, y probablemente el más importante, es la bandera de configuración (0: no actualizar, 1: actualizar). Le dice al robot si debe guardar los valores que le acabas de pasar.
SI ESTE VALOR QUEDA EN 0, LOS NIVELES DE COLISIÓN NO SE ACTUALIZAN.
Para más detalle de las funciones del SDK, consulta la página de documentación de Fairino.
Cómo funciona la detección de colisiones
Los argumentos del comando SetAnticollision() son estos:
mode: 0 - nivel, 1 - porcentaje.
El nivel es un valor de 1 a 10, del más sensible al menos sensible.
El porcentaje es una forma más fina de ajustar el umbral que los niveles, que van de 10 en 10.
level=[j1,j2,j3,j4,j5,j6]: collision threshold;Este arreglo fija el valor de cada articulación, según lo que hayas elegido en “mode”. Por ejemplo, si pasas “[1.0, 2.0, 3.0, 4.0, 5.0, 6.0]”, la articulación 1 queda en nivel 1, la 2 en nivel 2 y así: la articulación 1 quedaría extremadamente sensible y la 6 moderadamente sensible.
Según el modelo, una colisión de nivel 4 puede ir de unos pocos newtons (en un FR3) a un par de decenas (en modelos grandes como el FR30).
config: 0 - no actualizar el archivo de configuración, 1 - actualizarlo.
Este siempre debería ir en 1, para que el controlador guarde tus nuevos valores de colisión. En 0, los cambios del comando no se aplican.
Ajustar el nivel de colisión desde el SDK
Todos los SDK de Fairino traen una función para cambiar el umbral de colisión desde el propio programa, sobre la marcha. En el SDK de Python, por ejemplo, los niveles se fijan con este comando:
Cosas a considerar
Después de fijar el umbral mínimo de fuerza, ten presente que la fuerza que especificas NO es la fuerza adicional medida después de descontar la del propio robot: es la fuerza total sobre las articulaciones. Por eso las velocidades altas y las cargas pesadas provocan detecciones falsas. La regla práctica es mantener el nivel de colisión en al menos 10% de tu velocidad objetivo.
*Sobre desactivar la detección de colisiones: QUITAR LA DETECCIÓN DE COLISIONES SACA AL COBOT DE LOS ESTÁNDARES DE SEGURIDAD Y PUEDE SER PELIGROSO PARA OPERADORES, PERSONAS ALREDEDOR Y MATERIALES. ÚSALO CON EXTREMA PRECAUCIÓN.
Traducido de la documentación de Fairino. Ante cualquier duda de seguridad, valida contra el manual del equipo y con tu asesor antes de mover el robot.
¿Sigues atorado?
Escríbenos con el número de serie y lo que ya intentaste. Contesta alguien que ha instalado estos equipos.
Pedir soporte →